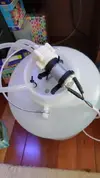
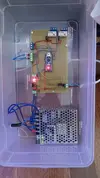
Hola a tod@s,
Acabo de llegar al foro y me gustaría poneros mi primer brico con arduino (es una chorrada), se trata de un rellenador automático... La idea de hacerlo con arduino es evitar inundaciones, está claro que un rellenador no necesita electrónica (el circuito puede ser eléctrico puro) pero me pareció peligroso poner un circuito eléctrico directo sin control por dos motivos:
- El control de nivel todo/nada va a hacer que la bomba esté continuamente encendiendo/apagando cuando el nivel esté en el límite de detección de la boya.
- El control de nivel todo/nada no detecta si estamos llenando durante demasiado tiempo el tanque (no tenemos agua de reposición o la boya ha fallado).
Debido a estas dos condiciones, hice un circuito con un NANO donde trabaja con un control en histéresis y con un watchdog que pone el arduino en fallo (el led del arduino parpadea y el control de nivel se desactiva al cabo de un tiempo de llenado hasta resetear el arduino) para evitar que la bomba trabaje durante mucho tiempo (bien porque la boya está mal o bien porque no haya agua en el tanque de reposición).
El control en histéresis funciona con la siguiente lógica:
- Si el nivel está detectando bajo durante X segundos continuos, enciendo la bomba.
- Si el nivel está detectando alto durante X xegundos continuos, apago la bomba.
De esta forma siempre espero a que el nivel baje por debajo del límite del detector y suba por encima del límite. Se evitan encendidos/apagados continuos y breves y alargamos la vida de la bomba. Además realizo un arranque suave de la bomba mediante PWM (alargando su vida aún más). He utilizado una bomba de desplazamiento positivo de 12v, que a diferencia de las centrífugas es capaz de subir una columna de agua a más altura, pero como contra tiene que si se deja en vacío mucho tiempo se quema. Os pongo unas fotos, espero echaros una mano por aquí en lo que pueda. La placa la estaba usando para hacer pruebas y por eso veréis que tiene unas cuantas cosas conectadas que no estoy usando actualmente.